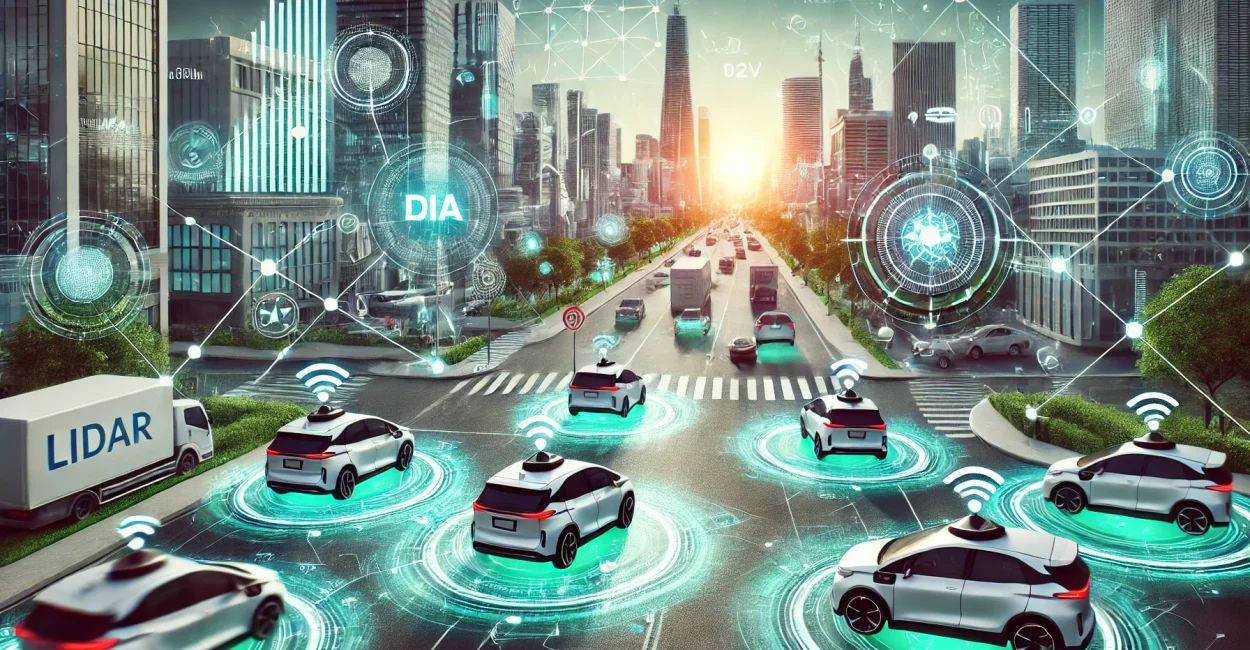
Un vehículo que se conduce solo ya no es ciencia ficción: es una combinación de sensores, software y computación integrada que intenta sustituir parte —o toda— la tarea humana de conducir. En el caso de los coches autónomos, el objetivo es que el vehículo perciba el entorno, tome decisiones y realice maniobras basándose en datos en tiempo real, con o sin intervención de un conductor. Esto es importante porque cambia la lógica de la movilidad: menos errores humanos, más eficiencia en las rutas, nuevas formas de transporte urbano e impacto directo en aseguradoras, fabricantes, ciudades y legislación. Aquí la idea es ir más allá del entusiasmo y mostrar qué funciona ya, qué sigue pendiente de validación y por qué esta tecnología avanza más rápido en unos escenarios que en otros.

Lo esencial
- Un coche autónomo es un vehículo capaz de percibir su entorno, planificar la trayectoria y controlar la aceleración, el frenado y la dirección con distintos niveles de automatización.
- En la práctica, los sistemas más fiables de hoy funcionan en áreas delimitadas, con mapas detallados y reglas bien definidas; circular «por cualquier lugar» sigue siendo el mayor desafío.
- El factor que más limita su adopción no es solo el hardware, sino la capacidad del software para interpretar situaciones excepcionales, como obras, lluvias intensas, ciclistas imprevisibles y señales confusas.
- Los niveles de automatización de la SAE ayudan a distinguir la asistencia al conductor de la conducción realmente autónoma; esta diferencia evita exageraciones de marketing.
- La seguridad, la responsabilidad civil y la regulación pesan tanto como la tecnología en el ritmo de adopción comercial.
Los coches autónomos y la evolución de la conducción automatizada
Desde un punto de vista técnico, un coche autónomo es un sistema ciberfísico de movilidad que integra percepción, localización, planificación y control para realizar tareas de conducción sin supervisión humana continua. En términos sencillos: «ve» el entorno, entiende qué está ocurriendo y decide cómo actuar.
Solo parece sencillo sobre el papel.
La evolución no empezó con vehículos totalmente sin conductor. Pasó por los frenos ABS, el control de estabilidad, el control de crucero adaptativo, la asistencia de mantenimiento de carril y la frenada automática de emergencia. Cada capa redujo la carga cognitiva del conductor y preparó el terreno para sistemas más ambiciosos.
Los niveles de automatización de la SAE
La clasificación SAE J3016 es la referencia más utilizada para diferenciar la asistencia de la autonomía real. Va del nivel 0, sin automatización, al nivel 5, en el que el vehículo podría conducirse solo en cualquier condición viable de circulación.
- Nivel 1: el coche ayuda con una función cada vez, como el control de crucero adaptativo.
- Nivel 2: combina dirección y aceleración/frenado, pero el conductor sigue siendo responsable en todo momento.
- Nivel 3: el sistema se hace cargo en situaciones específicas, pero puede pedirle al conductor que retome el control.
- Nivel 4: funciona de forma autónoma dentro de límites bien definidos, como una zona urbana cartografiada.
- Nivel 5: en teoría, prescinde del volante y los pedales, pero en la práctica sigue siendo la etapa menos desarrollada.
La gran diferencia entre la asistencia avanzada y la autonomía real no es la presencia de cámaras o radares, sino la capacidad del vehículo para enfrentarse por sí solo a lo imprevisible, sin depender de una intervención humana inmediata.
Cómo los sensores transforman el entorno en decisiones
El coche no «ve» como una persona. Combina distintos sensores para reducir errores y aumentar la redundancia. Las cámaras identifican carriles, señales y objetos; el radar mide distancias y velocidades; el LiDAR crea una nube de puntos en 3D; el GPS y la IMU ayudan a localizar el vehículo con precisión; y los mapas HD aportan una capa adicional de contexto.
Esta redundancia existe porque ningún sensor es perfecto por sí solo. Las cámaras tienen dificultades con una iluminación deficiente; el radar es excelente para medir distancias, pero no para captar detalles minuciosos; el LiDAR suele ser más caro y puede perder eficacia en condiciones meteorológicas adversas. Quienes trabajan en este campo saben que la fiabilidad viene de la fusión de sensores, no de un único componente «milagroso».
Percepción, localización y planificación
Después de captar el entorno, el software debe responder a tres preguntas: dónde estoy, qué hay a mi alrededor y qué trayectoria es segura en este momento. Aquí entran en juego los algoritmos de percepción computacional, SLAM (localización y mapeo simultáneos) y planificación de trayectorias.
Esta etapa es el corazón del sistema. Si la percepción no detecta a un peatón, el resto de la pila tecnológica pierde utilidad. Si la localización falla por unos metros, el coche puede interpretar mal un carril, especialmente en calles urbanas con marcas borradas u obras temporales.
Dónde funciona ya la tecnología y dónde sigue fallando

En la práctica, los mejores resultados se dan en entornos controlados: corredores logísticos, campus corporativos, circuitos de pruebas, lanzaderas urbanas con rutas fijas y operaciones en condiciones meteorológicas previsibles. Por eso empresas como Waymo, Mobileye y GM Cruise concentraron sus esfuerzos en regiones y situaciones bien delimitadas.
El problema es que el tráfico real no sigue un guion. Un coche autónomo puede funcionar muy bien durante semanas y luego quedarse bloqueado ante una ambulancia, una obra mal señalizada o un motociclista que hace una maniobra inesperada. Ahí es donde la promesa comercial se encuentra con el mundo físico.
| Situación | Rendimiento actual | Principal limitación |
|---|---|---|
| Autopistas bien señalizadas | Alto | Situaciones excepcionales y cambios bruscos de carril |
| Centros urbanos cartografiados | De moderado a alto | Peatones, obras y comportamientos imprevisibles |
| Zonas rurales o sin mapas | Bajo | Falta de datos, señalización irregular y cobertura limitada |
| Condiciones meteorológicas adversas | Variable | Lluvias intensas, niebla y suciedad en los sensores |
Una buena referencia para entender el alcance de la regulación es la página de la NHTSA sobre vehículos automatizados, que muestra cómo la seguridad sigue siendo el eje central del debate.
La autonomía total en entornos abiertos no es solo un problema de ingeniería; también es un problema de casos límite, en el que las situaciones excepcionales importan más que los trayectos rutinarios.
Seguridad, regulación y responsabilidad en la práctica
Uno de los mayores errores sobre esta tecnología es pensar que «conducir solo» significa automáticamente «ser más seguro». En parte, puede ser así: el factor humano está detrás de una gran proporción de los accidentes. Pero la seguridad vial no depende únicamente de reducir las distracciones y la fatiga; también depende de prever fallos, demostrar la fiabilidad y determinar quién responde cuando algo sale mal.
Lee también: Chipsets e IA: innovaciones revolucionarias y desafíos en el procesamiento
En Estados Unidos, los organismos reguladores abordan el tema centrándose especialmente en la notificación de incidentes, la homologación y la supervisión continua. En Brasil, el debate sigue avanzando entre las normas de tráfico, las pruebas controladas y la responsabilidad civil. Para seguir el marco regulatorio, conviene consultar la página del Ministerio de Transportes de Brasil y los debates de la Senatran, la Secretaría Nacional de Tránsito de Brasil.
¿Quién responde por un accidente?
Esta pregunta no tiene una única respuesta. La responsabilidad podría recaer en el fabricante, el operador de la flota, el desarrollador del software, el propietario e incluso un tercero que haya alterado el entorno, por ejemplo, instalando una señalización provisional deficiente. La cuestión central es que, cuanto más control asume el sistema, menos sentido tiene tratar el coche como un objeto mecánico aislado.
Los especialistas discrepan sobre el momento exacto en que la responsabilidad deja de ser del conductor y pasa a recaer en el sistema. En los niveles 2 y 3, este límite sigue siendo especialmente delicado.
Lee también: El futuro de la búsqueda de imágenes
El impacto en la movilidad urbana, los seguros y el coste de uso
Si esta tecnología madura, su impacto será mayor en la movilidad que en la compra individual de coches. Las flotas compartidas, los robotaxis, el transporte de última milla y la logística urbana podrían ganar eficiencia porque los vehículos funcionarían más horas al día y con un uso más previsible.
Según la experiencia práctica del mercado, lo primero que probablemente cambiará no será el coche familiar de una familia promedio, sino las operaciones de las empresas. Esto se debe a que una flota centralizada, una ruta estandarizada y un mantenimiento planificado facilitan la rentabilidad. En cambio, el consumidor final suele exigir precio, privacidad, confianza y comodidad al mismo tiempo: un listón mucho más alto.
Qué observan las aseguradoras y los fabricantes
Las aseguradoras analizan la telemetría, la tasa de incidentes, el comportamiento del sistema en situaciones de riesgo y el coste de las reparaciones. Por su parte, los fabricantes buscan reducir el coste del conjunto de sensores y la capacidad de cálculo necesaria para ejecutar modelos de IA en tiempo real.
Este equilibrio es decisivo. Si baja el coste del hardware, pero la validación sigue siendo demasiado cara, la expansión comercial se ralentiza. Si las aseguradoras no saben calcular el riesgo, la adopción también se estanca.
Las empresas, los datos y la carrera global por la autonomía
El ecosistema incluye fabricantes de automóviles, empresas de software, proveedores de mapas, fabricantes de sensores y empresas de servicios en la nube. Entre los nombres más citados están Tesla, Waymo, Mobileye, Baidu Apollo y fabricantes tradicionales como Mercedes-Benz y General Motors, cada uno con estrategias diferentes.
Este mercado no avanza en línea recta. Hay ciclos de entusiasmo, promesas ambiciosas, retrocesos por cuestiones regulatorias y, en algunos casos, un cambio de enfoque hacia mercados más específicos. En la práctica, muchas empresas descubrieron que es más fácil vender automatización parcial fiable que autonomía total en cualquier condición.
Por qué los datos son el nuevo combustible
Los modelos de conducción automatizada dependen de grandes volúmenes de datos etiquetados, escenarios sintéticos y validación en el mundo real. La ventaja competitiva no está solo en el coche, sino también en la calidad del entrenamiento, la cobertura de casos excepcionales y la capacidad de actualizar continuamente el software.
Por eso son tan importantes las pruebas en carretera y las simulaciones a gran escala. Sin ellas, el sistema aprende bien lo «normal», pero falla ante lo extraordinario.
Qué esperar en los próximos años
La tendencia más plausible no es un salto repentino al nivel 5, sino una expansión gradual de las aplicaciones de nivel 4 en zonas delimitadas. Primero, corredores logísticos y robotaxis en regiones cartografiadas; después, más ciudades, más condiciones meteorológicas y una mayor integración con infraestructuras inteligentes.
Al mismo tiempo, la próxima fase exigirá menos marketing y más ingeniería de fiabilidad. El mercado ya ha entendido que no basta con mostrar una vuelta perfecta en un evento a puerta cerrada. Lo importante es realizar miles de viajes sin incidentes, con un mantenimiento previsible, reglas claras y una tasa de incidentes compatible con el uso comercial.
Historia breve: en una operación piloto de transporte urbano, un vehículo completó sus primeras 100 rutas sin intervención, pero falló en la ruta 101 porque la señalización de una obra había cambiado de lugar durante la noche. Este tipo de caso muestra por qué la autonomía debe adaptarse a las pequeñas variaciones del mundo real, y no solo a mapas impecables en pantalla.
Para seguir las tendencias globales y los informes técnicos, también conviene consultar publicaciones de universidades y centros de investigación, además de documentos públicos sobre vehículos automatizados. La cuestión de fondo no es «si» crecerá la automatización, sino «dónde», «cuándo» y «con qué nivel de autonomía».
Qué hacer ahora si quieres seguir este mercado
Si quieres entender bien este campo, conviene seguir tres frentes a la vez: la evolución técnica, la regulación y los casos de uso reales. Quien solo analiza los anuncios de los fabricantes se pierde el panorama completo. Quien solo consulta la legislación, sin entender los sensores y el software, también obtiene una visión incompleta.
El mejor siguiente paso es comparar los niveles SAE, observar las aplicaciones comerciales que ya están en funcionamiento y seguir los informes de seguridad de los organismos reguladores. Así se distingue una promesa de un producto. Y así los coches autónomos dejan de parecer un concepto abstracto y se convierten en un sector con límites, riesgos y oportunidades medibles.
Preguntas frecuentes
¿Un coche autónomo es lo mismo que un coche con control de crucero?
No. El control de crucero suele ser una ayuda a la conducción, no autonomía total. Un coche autónomo debe percibir el entorno, tomar decisiones y actuar con mucha menos dependencia del conductor.
¿Los coches autónomos ya son seguros para circular por cualquier ciudad?
No. Pueden ser seguros en zonas específicas, con cartografía detallada y reglas bien controladas, pero todavía tienen dificultades en el tráfico caótico, con mal tiempo y ante situaciones inéditas. Circular «por cualquier ciudad» sigue siendo un objetivo difícil.
¿Cuál es el principal obstáculo técnico hoy?
El mayor desafío es gestionar situaciones excepcionales e imprevisibles sin perder rendimiento. Las obras improvisadas, el comportamiento humano errático y los fallos de los sensores todavía requieren soluciones más robustas.
¿Por qué son tan importantes los sensores?
Porque alimentan todo el proceso de percepción del vehículo. Sin sensores fiables y bien integrados, el software no puede localizar el coche ni interpretar correctamente lo que tiene delante.
¿Esta tecnología sustituirá a todos los conductores?
No a corto plazo. El escenario más realista es una sustitución gradual en tareas específicas, como el transporte en rutas fijas, la logística y los servicios urbanos controlados. Conducir en cualquier condición sigue estando lejos de una adopción comercial generalizada.
¿Cómo saber si un vehículo es realmente autónomo?
Comprueba el nivel SAE que indica el fabricante y las condiciones de funcionamiento. Si el sistema exige supervisión constante, no equivale a una conducción plenamente autónoma, aunque utilice nombres de marketing sofisticados.
%%AGPTRH5%%